Mouvement et interactions · Chapitre 10
Mouvement et deuxième loi de Newton
Prérequis : Vecteurs et coordonnées ; vecteur vitesse et variation de vitesse (Seconde, Première) ; forces usuelles (Première) ; dérivée d'une fonction (mathématiques).
Thème du programme : Mouvement et interactions — Décrire un mouvement ; relier les actions appliquées à un système à son mouvement Niveau : Terminale, enseignement de spécialité physique-chimie Place dans la progression : en Seconde et en Première, tu as décrit des mouvements avec des mots (rectiligne, circulaire, uniforme…) et tu as vu qu'une force modifie la vitesse d'un objet. Ce chapitre rend tout cela précis et calculable : on décrit le mouvement par des vecteurs qui se dérivent, et une seule loi, la deuxième loi de Newton, relie ces vecteurs aux forces. C'est la base de toute la mécanique : chute d'une balle, satellite, voiture dans un virage.
Prérequis : vecteurs et coordonnées ; vecteur vitesse et variation de vitesse (Seconde, Première) ; forces usuelles : poids, réaction d'un support, tension d'un fil, frottements (Première) ; dérivée d'une fonction (mathématiques).
Dans ce chapitre, essaie de répondre aux questions posées avant de lire la suite : c'est en formulant ta propre hypothèse, même fausse, que tu retiens le mieux l'explication qui suit.
Paragraphe 1 — Décrire un mouvement : position, vitesse, accélération
1.1 Référentiel et repère
Définition — Référentiel. Objet de référence par rapport auquel on étudie le mouvement, muni d'une horloge. Un mouvement n'a de sens que par rapport à un référentiel : un passager assis dans un train est immobile dans le référentiel du train, mais en mouvement dans le référentiel terrestre.
On lui associe un repère d'espace pour repérer les positions.
1.2 Le vecteur position
À chaque date , la position du point M étudié est repérée par le vecteur position Les fonctions et sont les équations horaires du mouvement.
1.3 Le vecteur vitesse
Définition — Vecteur vitesse. Dérivée du vecteur position par rapport au temps : Il est tangent à la trajectoire, orienté dans le sens du mouvement ; sa norme s'exprime en m·s⁻¹.
1.4 Le vecteur accélération
🤔 À toi de jouer. Une voiture roule à 90 km/h dans un virage, sans accélérer ni freiner. Son accélération est-elle nulle ?
Définition — Vecteur accélération. Dérivée du vecteur vitesse par rapport au temps : Il s'exprime en m·s⁻².
L'accélération mesure toute variation du vecteur vitesse : un changement de valeur, mais aussi un changement de direction. La voiture dans le virage a donc une accélération non nulle, même si son compteur reste bloqué à 90 km/h.
1.5 Exemple : une balle lancée
Une balle a pour équations horaires et (en mètres, t en secondes).
- Vitesse : m·s⁻¹ et m·s⁻¹.
- Accélération : et m·s⁻².
L'accélération est constante, verticale, dirigée vers le bas, de valeur 9,8 m·s⁻² : c'est l'intensité de la pesanteur . Nous comprendrons pourquoi au paragraphe 4.
Paragraphe 2 — Exploiter une chronophotographie
Une chronophotographie (ou une vidéo pointée image par image) donne les positions d'un objet à intervalles de temps réguliers . On ne connaît pas les équations horaires, mais on peut approcher les dérivées.
Méthode — Vecteurs vitesse et accélération approchés. Le vecteur vitesse au point se construit avec les deux points voisins ; le vecteur accélération avec les deux vitesses voisines.
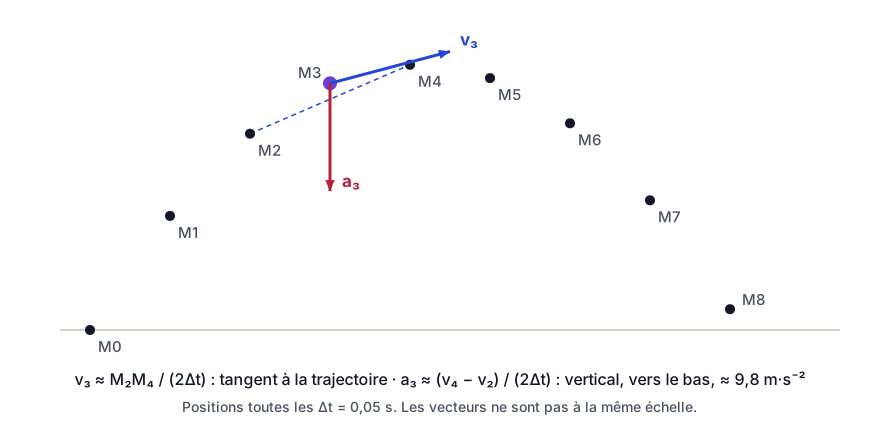
Capacité numérique — Représenter les vecteurs accélération en Python.
import numpy as np
import matplotlib.pyplot as plt

dt = 0.05                                   # intervalle entre deux images (s)
x = np.array([0.000, 0.100, 0.200, 0.300, 0.400, 0.500, 0.600, 0.700, 0.800])
y = np.array([0.000, 0.088, 0.151, 0.190, 0.204, 0.194, 0.159, 0.100, 0.016])

vx = (x[2:] - x[:-2]) / (2 * dt)            # vitesses aux points 1 à 7
vy = (y[2:] - y[:-2]) / (2 * dt)
ax = (vx[2:] - vx[:-2]) / (2 * dt)          # accélérations aux points 2 à 6
ay = (vy[2:] - vy[:-2]) / (2 * dt)

plt.plot(x, y, "o")
plt.quiver(x[2:-2], y[2:-2], ax, ay, color="red", angles="xy",
           scale_units="xy", scale=100)     # vecteurs accélération
plt.axis("equal")
plt.show()
print("a_y moyen :", ay.mean(), "m/s²")      # environ -9,8
Paragraphe 3 — Caractériser l'accélération de quelques mouvements
3.1 Mouvements rectilignes
| Mouvement | Vecteur vitesse | Vecteur accélération |
|---|---|---|
| Rectiligne uniforme | constant | |
| Rectiligne uniformément accéléré | même direction, valeur qui varie régulièrement | constant, colinéaire à la trajectoire |
| Rectiligne accéléré (quelconque) | même direction, valeur qui varie | colinéaire à la trajectoire |
Pour un mouvement rectiligne, est dans le même sens que si le mouvement accélère, en sens contraire s'il ralentit.
3.2 Mouvement circulaire : le repère de Frenet
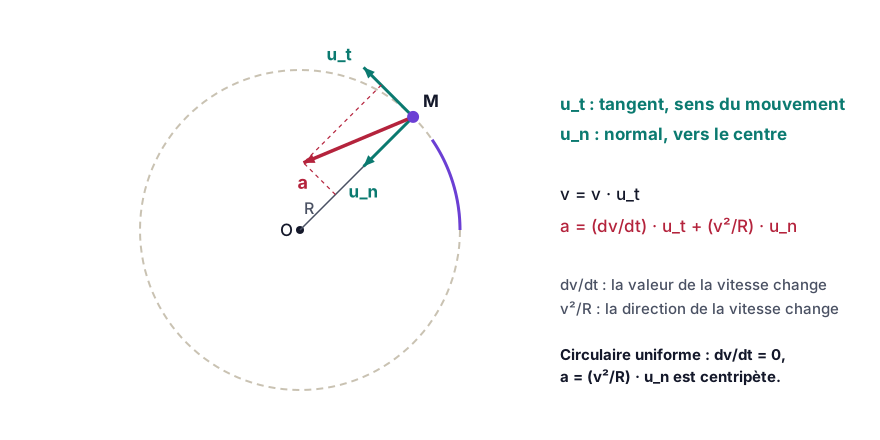
Pour un mouvement circulaire de rayon R, on utilise un repère mobile, qui accompagne le point M : le repère de Frenet .
- : vecteur unitaire tangent à la trajectoire, dans le sens du mouvement ;
- : vecteur unitaire normal, dirigé vers le centre du cercle.
Coordonnées dans le repère de Frenet (mouvement circulaire).
- L'accélération tangentielle traduit la variation de la valeur de la vitesse.
- L'accélération normale traduit la variation de la direction de la vitesse ; elle est toujours dirigée vers le centre.
3.3 Mouvement circulaire uniforme
Si la valeur de la vitesse est constante, , et il reste : L'accélération est centripète (dirigée vers le centre), de valeur constante . C'est la réponse à la question du § 1.4.
Exemple. La Station spatiale internationale tourne à 408 km d'altitude (rayon de l'orbite : R ≈ 6 779 km) à la vitesse v ≈ 7,66 km·s⁻¹. Son accélération vaut m·s⁻², dirigée vers le centre de la Terre.
Paragraphe 4 — La deuxième loi de Newton
4.1 Le centre de masse
Les différents points d'un objet qui tourne sur lui-même en volant (un marteau lancé, un plongeur) ont des mouvements compliqués. Mais il existe un point particulier dont le mouvement est simple : le centre de masse G.
Centre de masse. Point qui représente la répartition moyenne de la masse du système. Il est au centre de symétrie d'un objet homogène symétrique (boule, cylindre), et il est plus proche de la partie la plus lourde d'un objet dissymétrique (un marteau : près de la tête métallique). Il peut même se trouver hors de l'objet (un anneau, un boomerang).
La deuxième loi de Newton décrit le mouvement de G.
4.2 Le référentiel galiléen
Définition — Référentiel galiléen. Référentiel dans lequel le principe d'inertie est vérifié : un système soumis à des forces qui se compensent est immobile ou en mouvement rectiligne uniforme.
- Le référentiel terrestre (le laboratoire) peut être considéré comme galiléen pour des mouvements courts (quelques minutes) et de faible étendue.
- Pour un satellite, on utilise le référentiel géocentrique (centre de la Terre, axes pointés vers des étoiles lointaines) ; pour une planète, le référentiel héliocentrique.
- Un référentiel qui accélère ou tourne par rapport à un référentiel galiléen (une voiture qui freine, un manège) n'est pas galiléen : on y voit des objets se mettre en mouvement sans qu'aucune force ne l'explique.
4.3 L'énoncé
Deuxième loi de Newton. Dans un référentiel galiléen, la somme des forces extérieures appliquées à un système de masse m constante est égale au produit de sa masse par l'accélération de son centre de masse : Forces en newtons (N), masse en kilogrammes (kg), accélération en m·s⁻².
Cas particulier — Équilibre. Si , alors : le centre de masse est immobile ou en mouvement rectiligne uniforme. On retrouve le principe d'inertie (première loi de Newton).
Attention. La somme des forces est colinéaire à l'accélération, pas à la vitesse. Une balle lancée vers le haut monte, alors que la seule force qu'elle subit (son poids) est dirigée vers le bas.
4.4 Deux façons de l'utiliser
1. Des forces vers le mouvement. On connaît les forces, on en déduit l'accélération. Chute libre : le seul poids agit, , donc : tous les objets en chute libre ont la même accélération, quelle que soit leur masse. C'est ce que montrait l'exemple de la balle (§ 1.5).
2. Du mouvement vers les forces. On connaît le mouvement, on en déduit la somme des forces. Voiture dans un virage : une voiture de 1 200 kg prend un virage de rayon 50 m à 72 km/h (20 m·s⁻¹), à vitesse constante. Son accélération est centripète, m·s⁻² ; il faut donc une force totale dirigée vers le centre du virage, N. C'est l'adhérence des pneus qui la fournit : sur une route verglacée, elle manque, et la voiture file tout droit.
Méthode — Appliquer la deuxième loi de Newton.
- Définir le système et le référentiel (supposé galiléen).
- Faire le bilan des forces et les représenter sur un schéma.
- Écrire la loi vectorielle .
- La projeter sur des axes bien choisis (axes x, y, ou repère de Frenet pour un mouvement circulaire).
- Résoudre et conclure.
Repère historique : deux mille ans pour comprendre le mouvement
- IVᵉ siècle av. J.-C. — Aristote affirme qu'un objet ne se déplace que tant qu'une force le pousse, et que les objets lourds tombent plus vite que les légers. L'idée semble conforme au bon sens ; elle dominera pendant près de deux mille ans.
- 1604-1638 — Galilée fait rouler des billes sur des plans inclinés pour « ralentir » la chute et la mesurer. Il montre que la distance parcourue croît comme le carré du temps : la chute est un mouvement uniformément accéléré, le même pour tous les corps si l'on néglige l'air.
- 1644 — René Descartes énonce clairement le principe d'inertie : un corps en mouvement continue en ligne droite tant que rien ne l'en empêche.
- 1673 — Christiaan Huygens établit que, pour tourner en rond, un corps doit subir une action proportionnelle à .
- 1687 — Isaac Newton publie les Principia. Ses trois lois du mouvement, avec la gravitation universelle, expliquent à la fois la chute d'une pomme et le mouvement de la Lune.
- 1847 — Jean Frédéric Frenet, mathématicien français, introduit dans sa thèse le repère mobile qui porte son nom.
- 1851 — Léon Foucault suspend un pendule de 67 m sous la coupole du Panthéon. Son plan d'oscillation tourne lentement : c'est la preuve directe que la Terre tourne, et donc que le référentiel terrestre n'est pas parfaitement galiléen.
D'Aristote à Newton, il a fallu apprendre à se méfier du bon sens : ce ne sont pas les vitesses que les forces expliquent, mais leurs variations.
Ce qu'il faut retenir
- et ; en coordonnées cartésiennes, on dérive chaque coordonnée.
- Sur une chronophotographie : et .
- Rectiligne uniforme : . Rectiligne uniformément accéléré : constant, colinéaire à la trajectoire.
- Mouvement circulaire, repère de Frenet : , . Circulaire uniforme : , centripète.
- Dans un référentiel galiléen : . Équilibre : .
- Les forces déterminent l'accélération, pas la vitesse.